Jak robotyka przyspiesza rehabilitację po udarze i wypadku
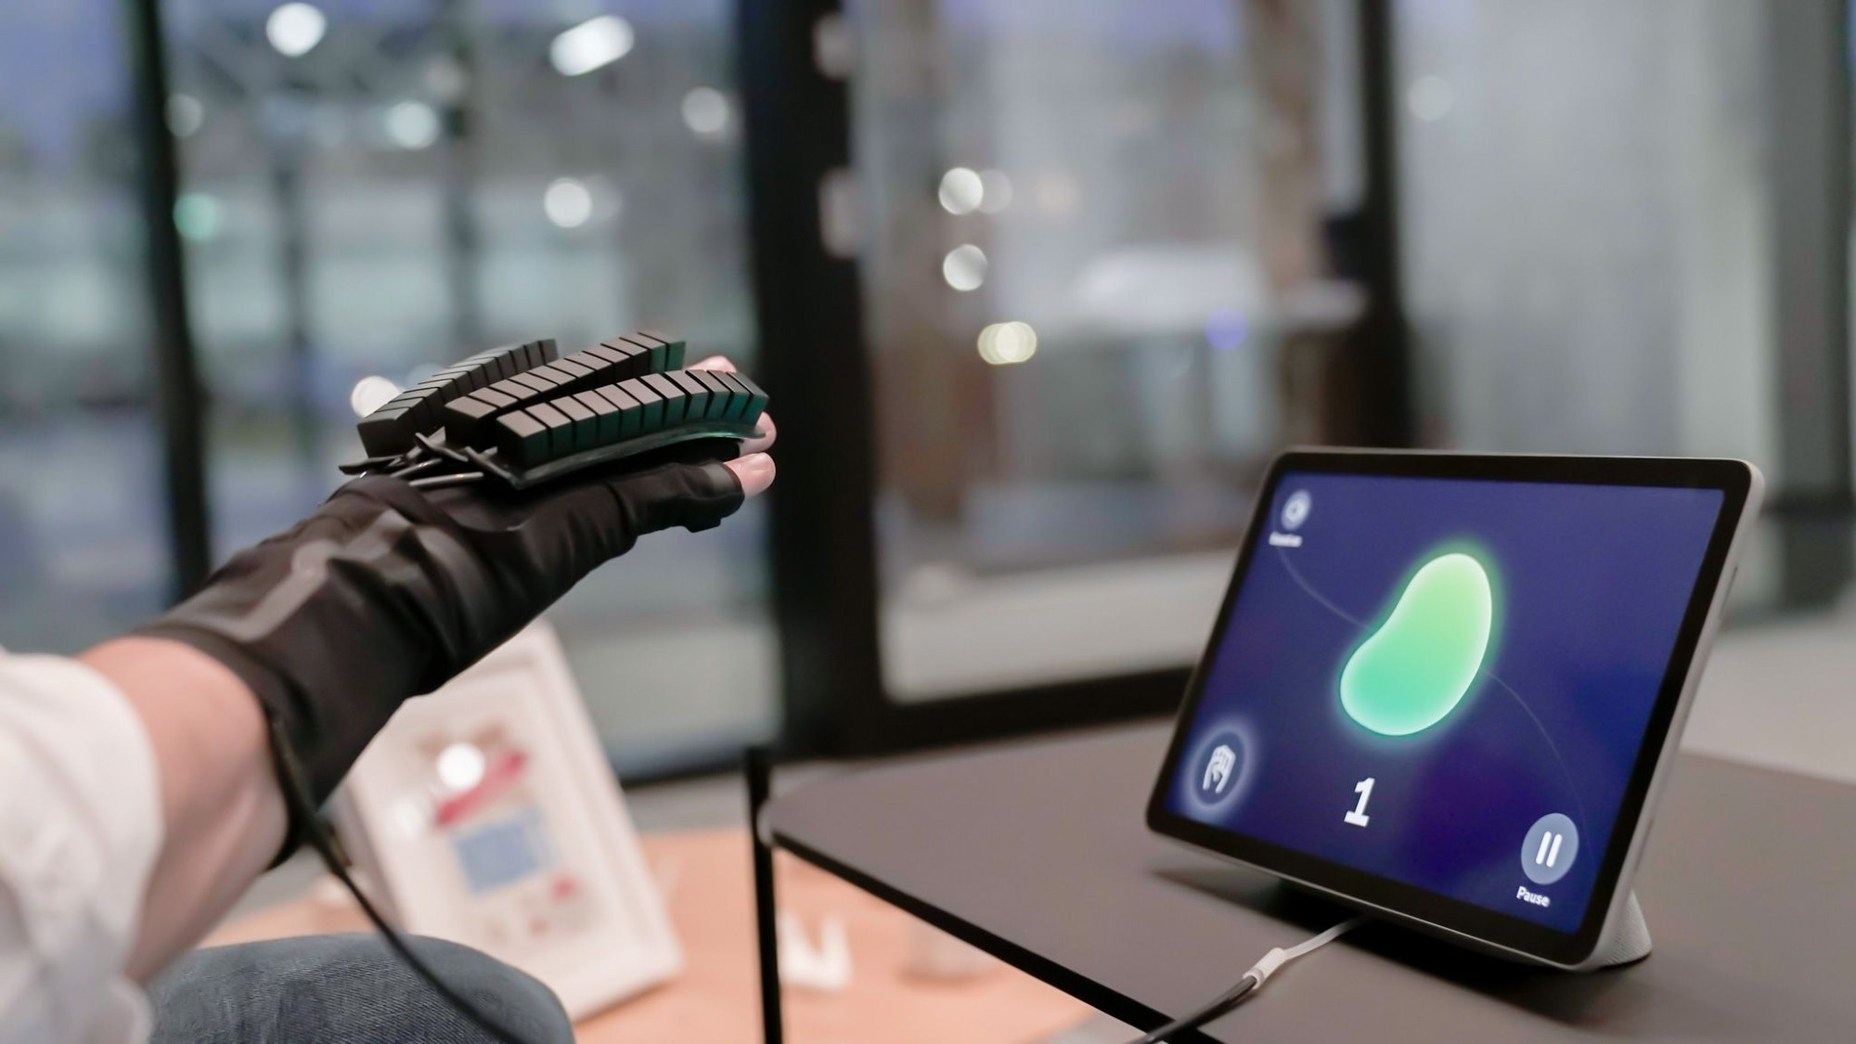
Robotyka przyspiesza rehabilitację po udarze i wypadku, wspierając pacjenta w bezpiecznym wykonywaniu powtarzalnych ruchów. Egzoszkielety i specjalistyczne urządzenia pomagają odzyskać siłę, równowagę oraz sprawność kończyn, dostosowując poziom obciążenia do postępów chorego. Z pomocą precyzyjnemu monitorowaniu terapii roboty umożliwiają fizjoterapeutom lepszą ocenę wyników i indywidualne planowanie ćwiczeń, zwiększając motywację oraz szanse na szybszy powrót do samodzielności.
Robotyka przyspiesza rehabilitację po udarze i wypadku, ponieważ umożliwia wielokrotne, precyzyjne oraz bezpieczne powtarzanie ruchów. Egzoszkielety, roboty chodu i urządzenia do terapii kończyn górnych odciążają osłabione partie ciała, a równocześnie dostarczają układowi nerwowemu intensywnej stymulacji potrzebnej do odzyskiwania sprawności. Z takich rozwiązań korzystają pacjenci z niedowładem, zaburzeniami równowagi, urazami rdzenia kręgowego, uszkodzeniami czaszkowo-mózgowymi oraz ograniczeniami po operacjach ortopedycznych. Systemy robotyczne nie zastępują fizjoterapeuty: zwiększają liczbę prawidłowo wykonanych powtórzeń i pozwalają dokładniej kontrolować obciążenie w czasie terapii.
Precyzyjna dawka ruchu i neuroplastyczność
Po udarze mózg musi częściowo reorganizować sterowanie ruchem. Ten proces, określany jako neuroplastyczność, jest wspierany przez zadania wykonywane często, rytmicznie i z odpowiednią intensywnością. Robot może prowadzić nogę w prawidłowym torze w czasie chodu albo pomagać w zgięciu łokcia, gdy pacjent nie dysponuje jeszcze wystarczającą siłą mięśniową. W miarę poprawy zmniejsza poziom asysty, za pomocą czego ćwiczący stopniowo przejmuje kontrolę.
Czujniki nacisku, kąta stawu, prędkości i aktywności mięśni monitorują każdy cykl ruchu. Oprogramowanie natychmiast dostosowuje opór lub wsparcie, ograniczając kompensacje, przeciążenia i ryzyko upadku. Rejestrowane dane pokazują fizjoterapeucie zakres ruchomości, symetrię obciążenia, tempo chodu oraz zmęczenie. Taka obiektywna ocena ułatwia modyfikację planu rehabilitacji i porównywanie postępów między sesjami.
Roboty stosowane po udarze i urazach
Dobór urządzenia zależy od lokalizacji uszkodzenia, siły mięśni, kontroli tułowia, stabilności stawów i celu poręcznego.
Najczęściej wykorzystywane są:
Najważniejsze zastosowania obejmują:
- Egzoszkielety kończyn dolnych – wspierają pionizację, przenoszenie ciężaru ciała i naukę chodu u osób z niedowładem.
- Bieżnie z odciążeniem masy ciała – umożliwiają bezpieczny trening naprzemiennego stawiania kroków, także przy znacznych deficytach równowagi.
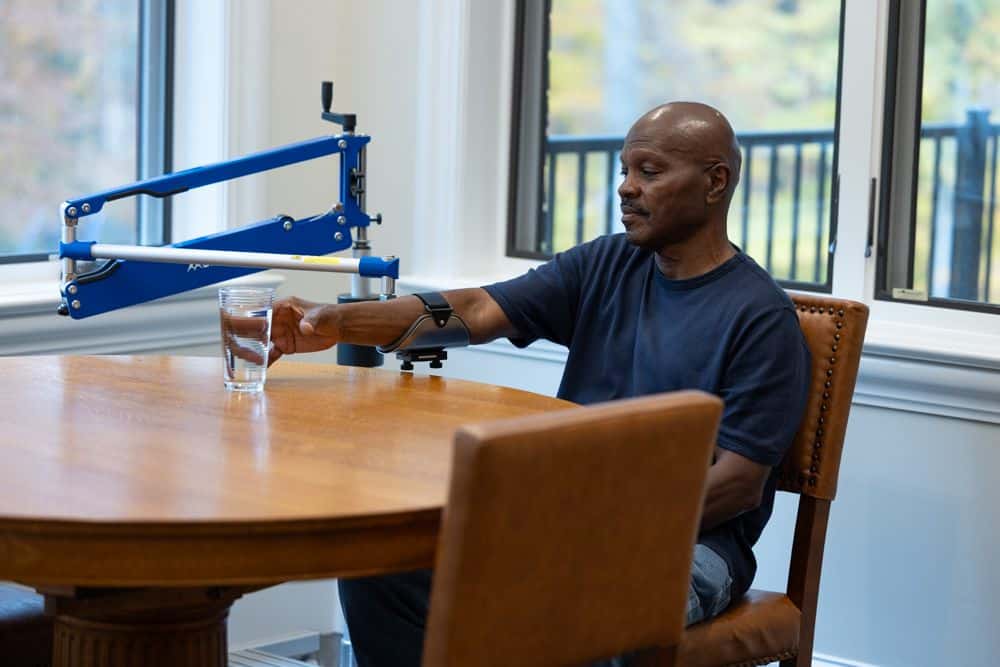
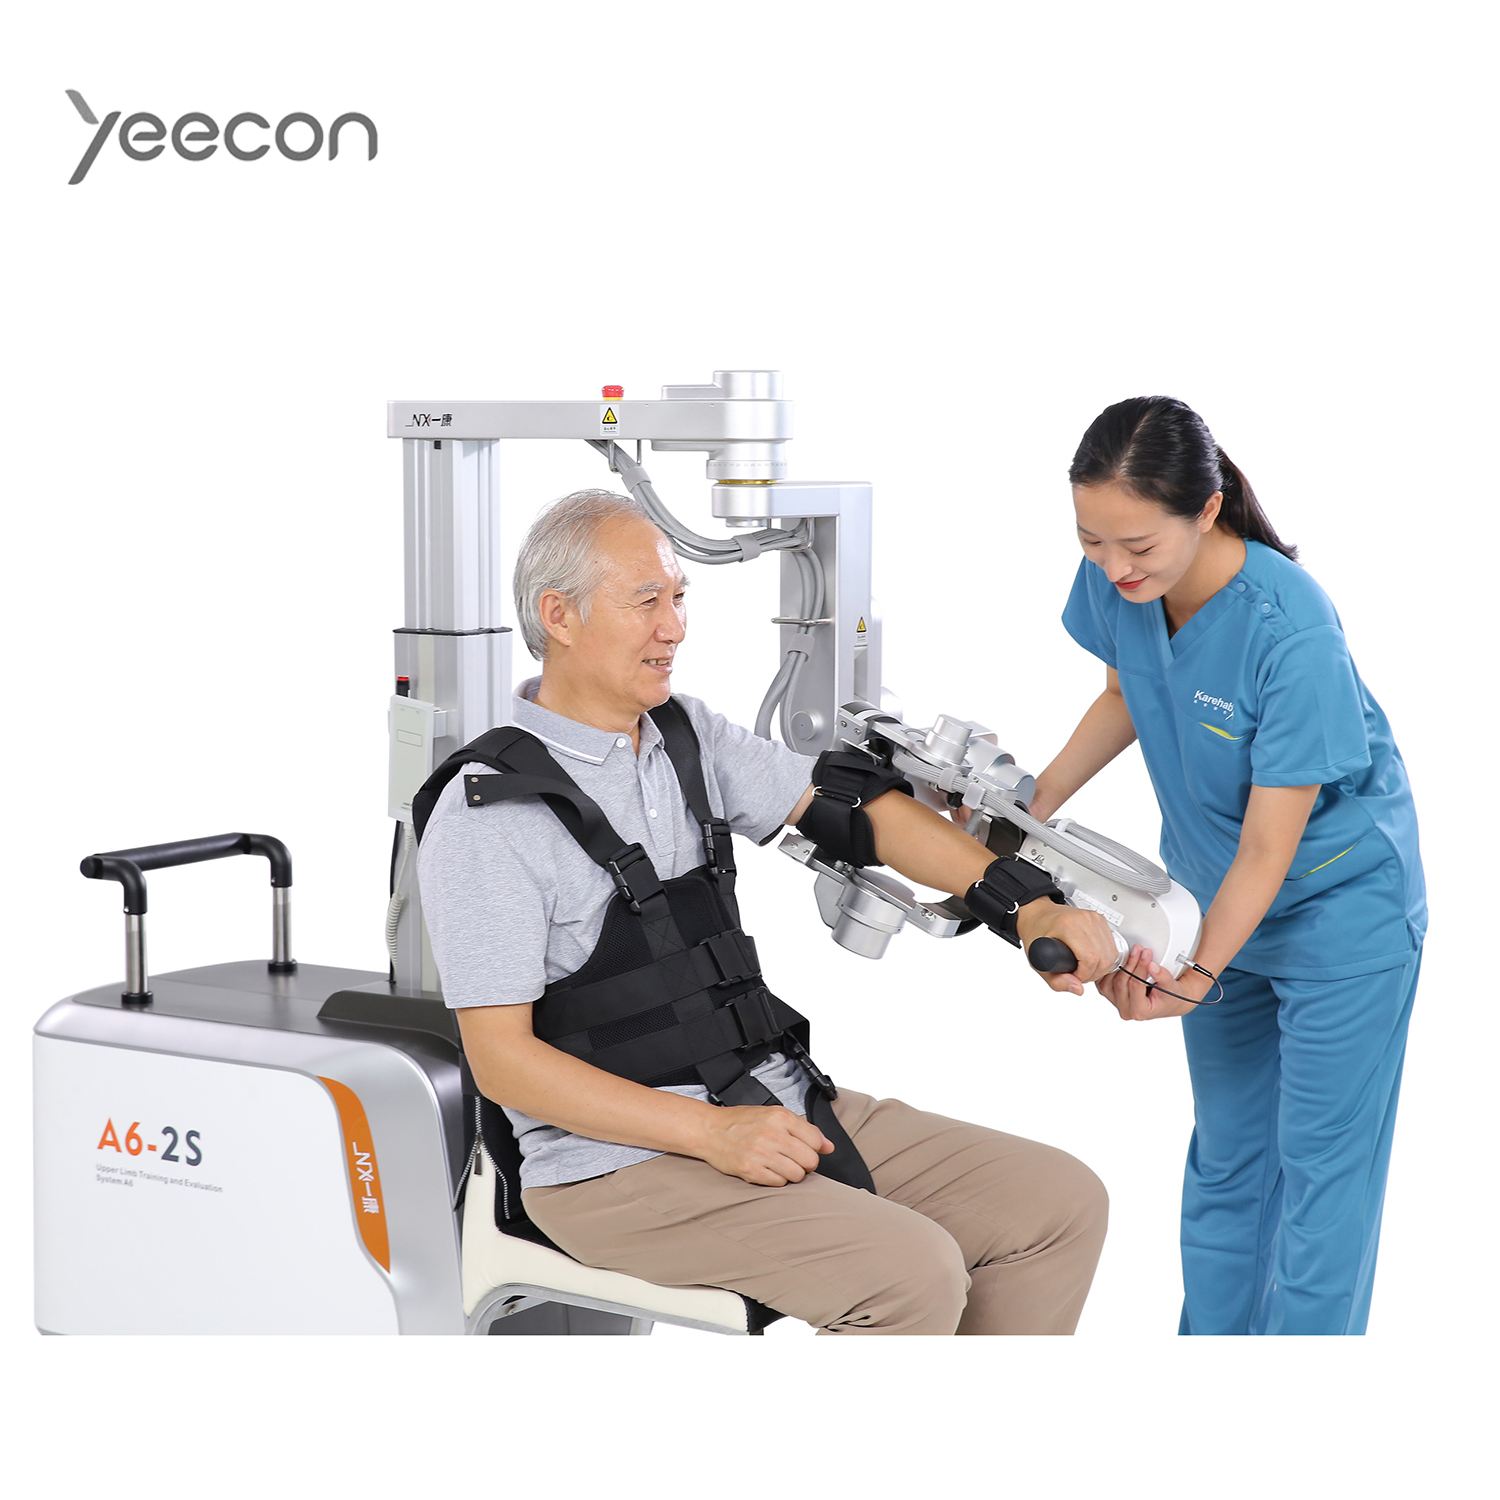
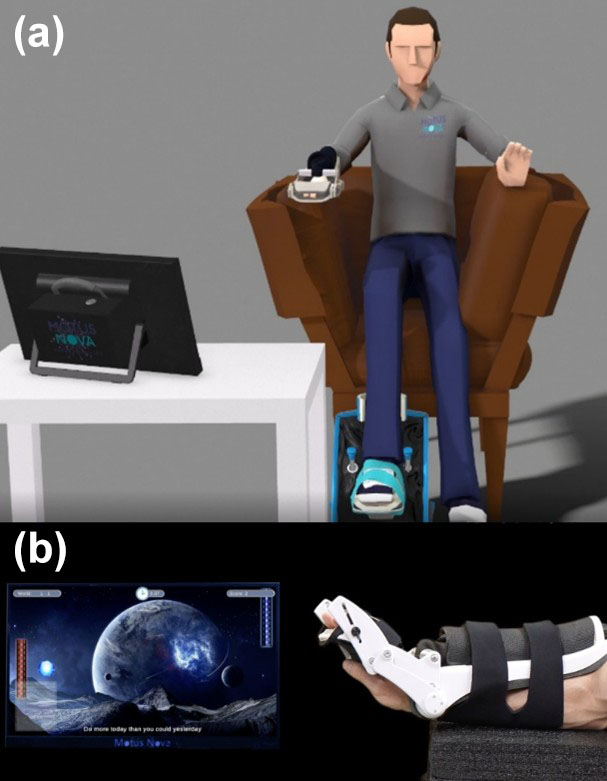
- Roboty kończyny górnej – pomagają ćwiczyć sięganie, chwytanie, pronację i supinację przedramienia oraz koordynację wzrokowo-ruchową.
- Systemy biofeedbacku – przekazują informacje wizualne lub dźwiękowe o jakości ruchu, zwiększając zaangażowanie pacjenta.
Po wypadkach robotyka pomaga odzyskiwać lokomocję po złamaniach, amputacjach i urazach rdzenia kręgowego, ale jej wdrożenie wymaga oceny neurologicznej, ortopedycznej i kardiologicznej. Fizjoterapeuta ustala intensywność, zakres ruchu oraz moment przejścia od pełnego prowadzenia do aktywnego wysiłku. Wyjątkowe efekty daje dobranie terapii robotycznej z ćwiczeniami praktycznymi, treningiem równowagi, terapią manualną i zadaniami angażującymi codzienne czynności. Robot zwiększa objętość treningu, lecz odzyskanie samodzielności nadal zależy od systematycznej pracy pacjenta i właściwie dobranego programu.
Sterowane odciążenie i powtarzalność ruchu w terapii neurologicznej
Roboty rehabilitacyjne wspomagają chód oraz ruchy kończyn wtedy, gdy pacjent nie potrafi jeszcze samodzielnie wykonać całego wzorca. Urządzenie przejmuje tylko część obciążenia, prowadząc kończynę w bezpiecznej trajektorii i umożliwiając wielokrotne powtarzanie zadania.
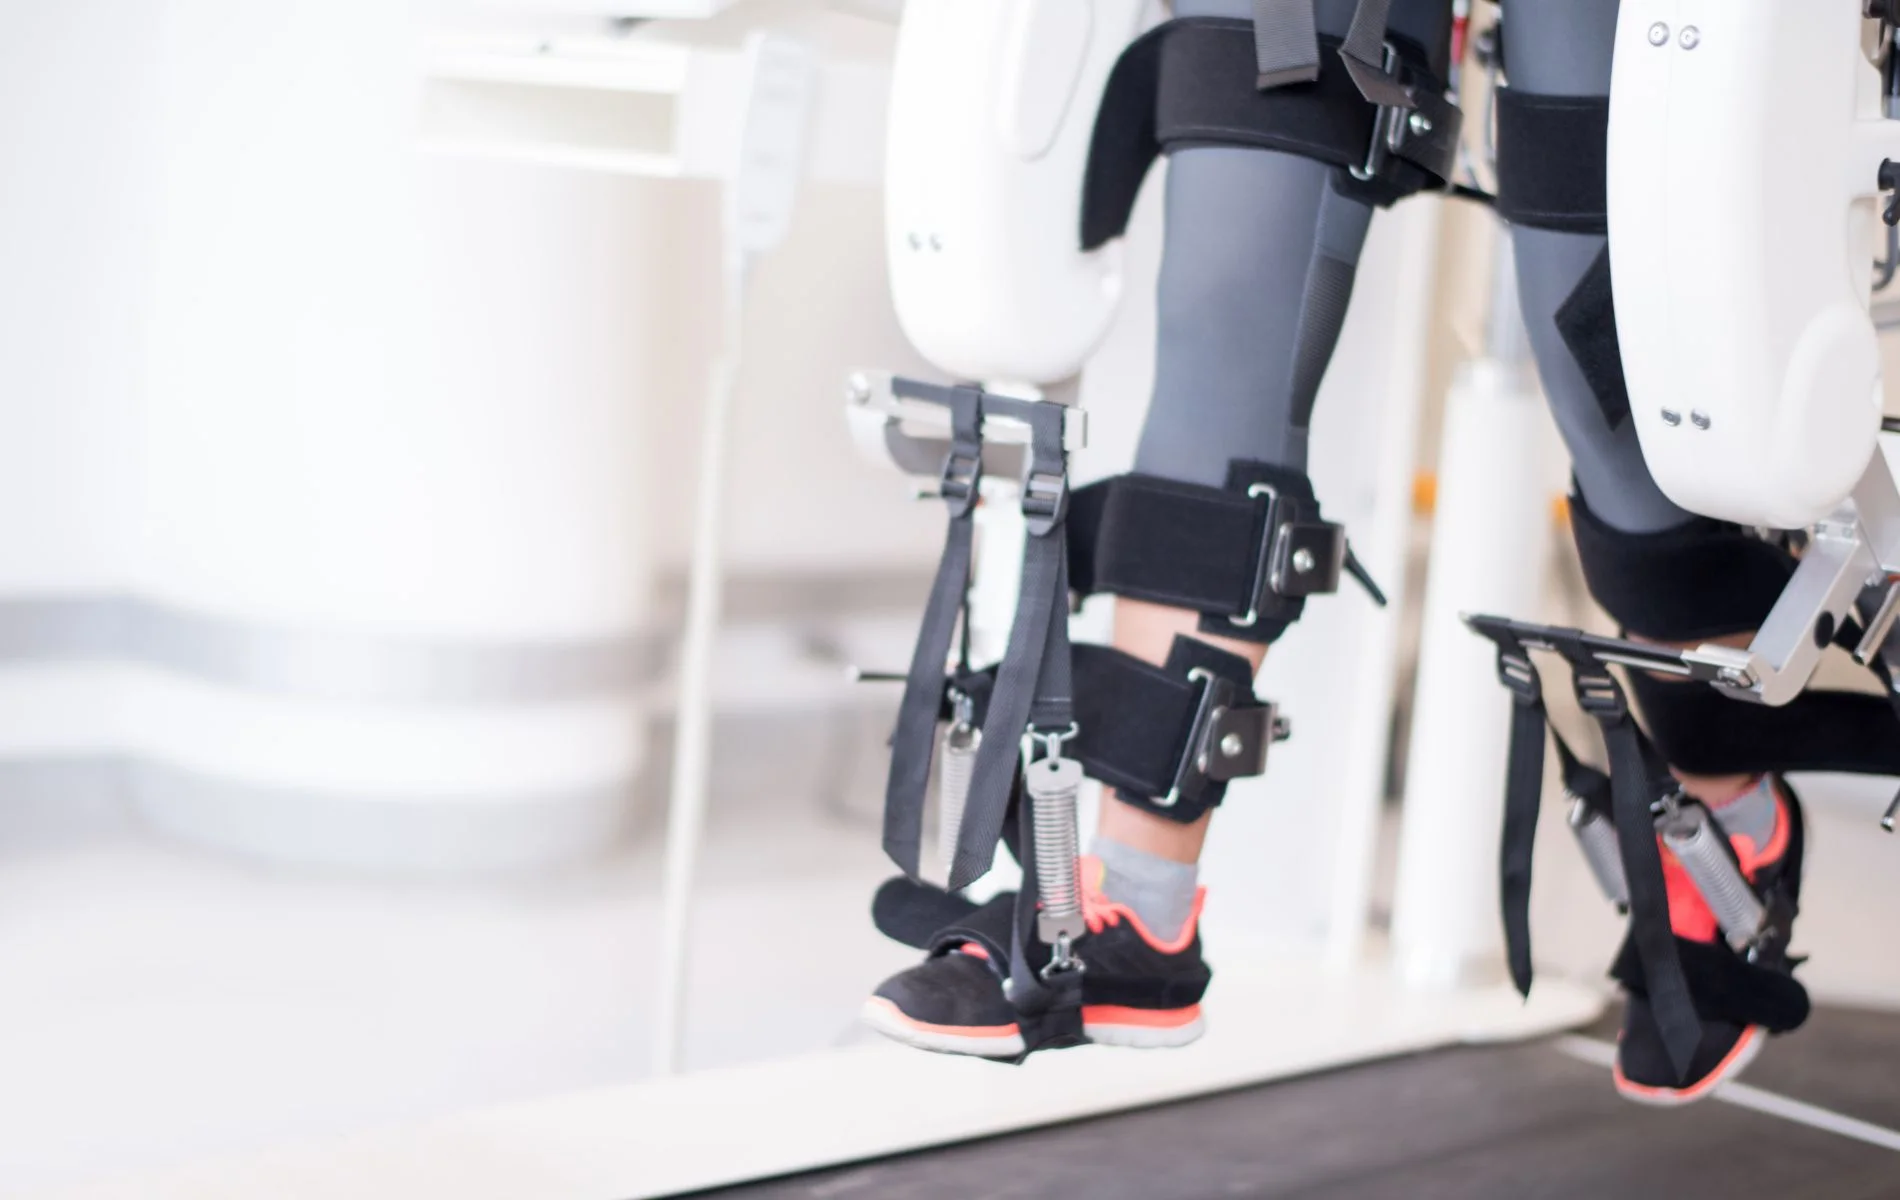
W terapii chodu stosuje się przede wszystkim egzoszkielety oraz systemy z ruchomą platformą stóp. Egzoszkielet stabilizuje tułów, biodra i kolana, a napędy pomagają odtworzyć fazę podporu oraz przenoszenia kończyny. Systemy platformowe prowadzą stopy po zaprogramowanym torze, co ułatwia naukę naprzemiennego obciążania nóg. Takie rozwiązania wykorzystuje się m.in. po udarze, urazie rdzenia kręgowego, ciężkim urazie czaszkowo-mózgowym i w niektórych chorobach neurodegeneracyjnych. Największą wartością robotyki nie jest samo prowadzenie kończyny, lecz możliwość precyzyjnego dozowania pomocy bez wyręczania pacjenta. W trybie assist-as-needed robot kompensuje jedynie brakujący fragment ruchu. Gdy pacjent odzyskuje kontrolę, poziom wsparcia można ograniczać, zwiększając wymagania dotyczące aktywności mięśniowej i stabilizacji.
Podobny mechanizm wykorzystują roboty do terapii kończyny górnej. Manipulatory i ortezy wspierają unoszenie barku, zginanie łokcia, ruch przedramienia oraz chwyt. Terapeuta może prowadzić ćwiczenia sięgania, przenoszenia przedmiotów lub wykonywania ruchów oburącz, bez nadmiernego przeciążania osłabionych struktur.
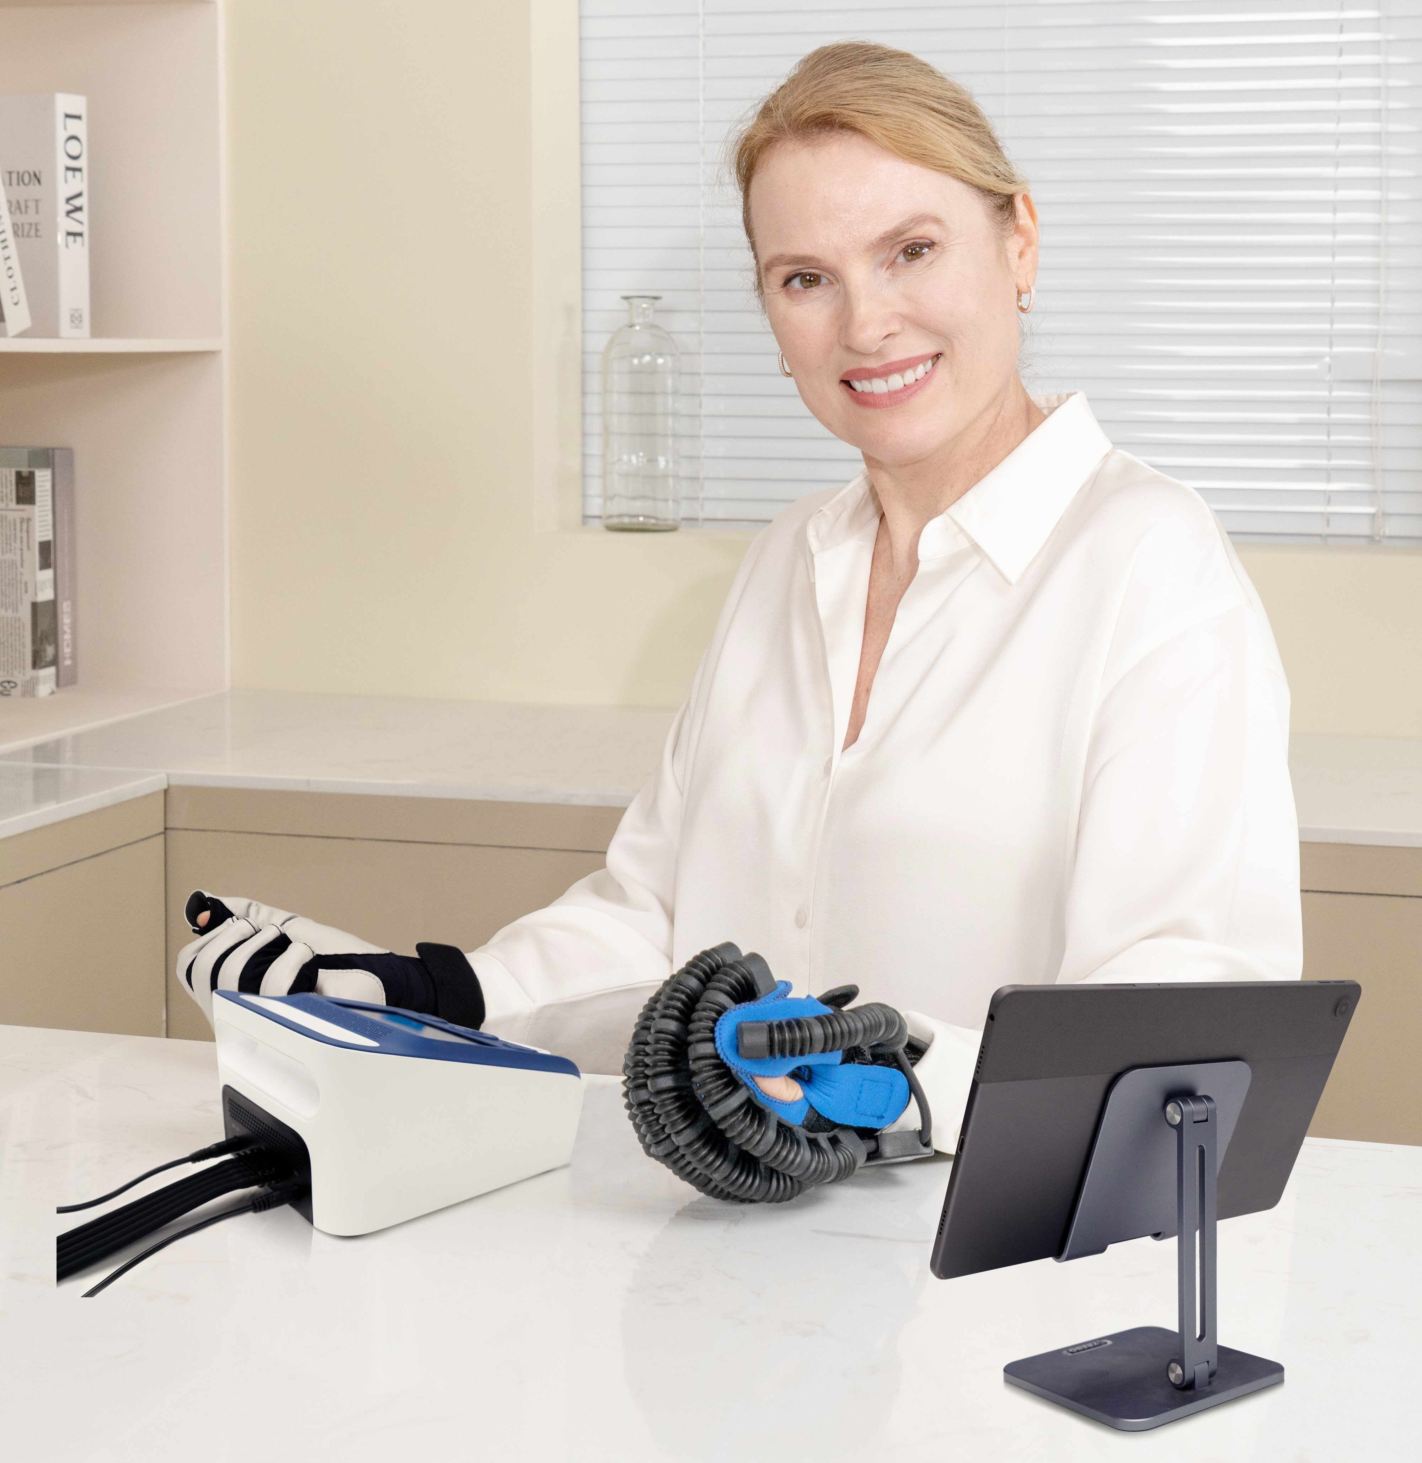
Kiedy robot może zastąpić część treningu manualnego?
Robot nie zastępuje terapeuty, ale pozwala odciążyć go w czasie długich serii ćwiczeń. Jest szczególnie przydatny, gdy pacjent szybko się męczy, ma znaczny niedowład albo wymaga stabilizacji miednicy, kolana czy barku.
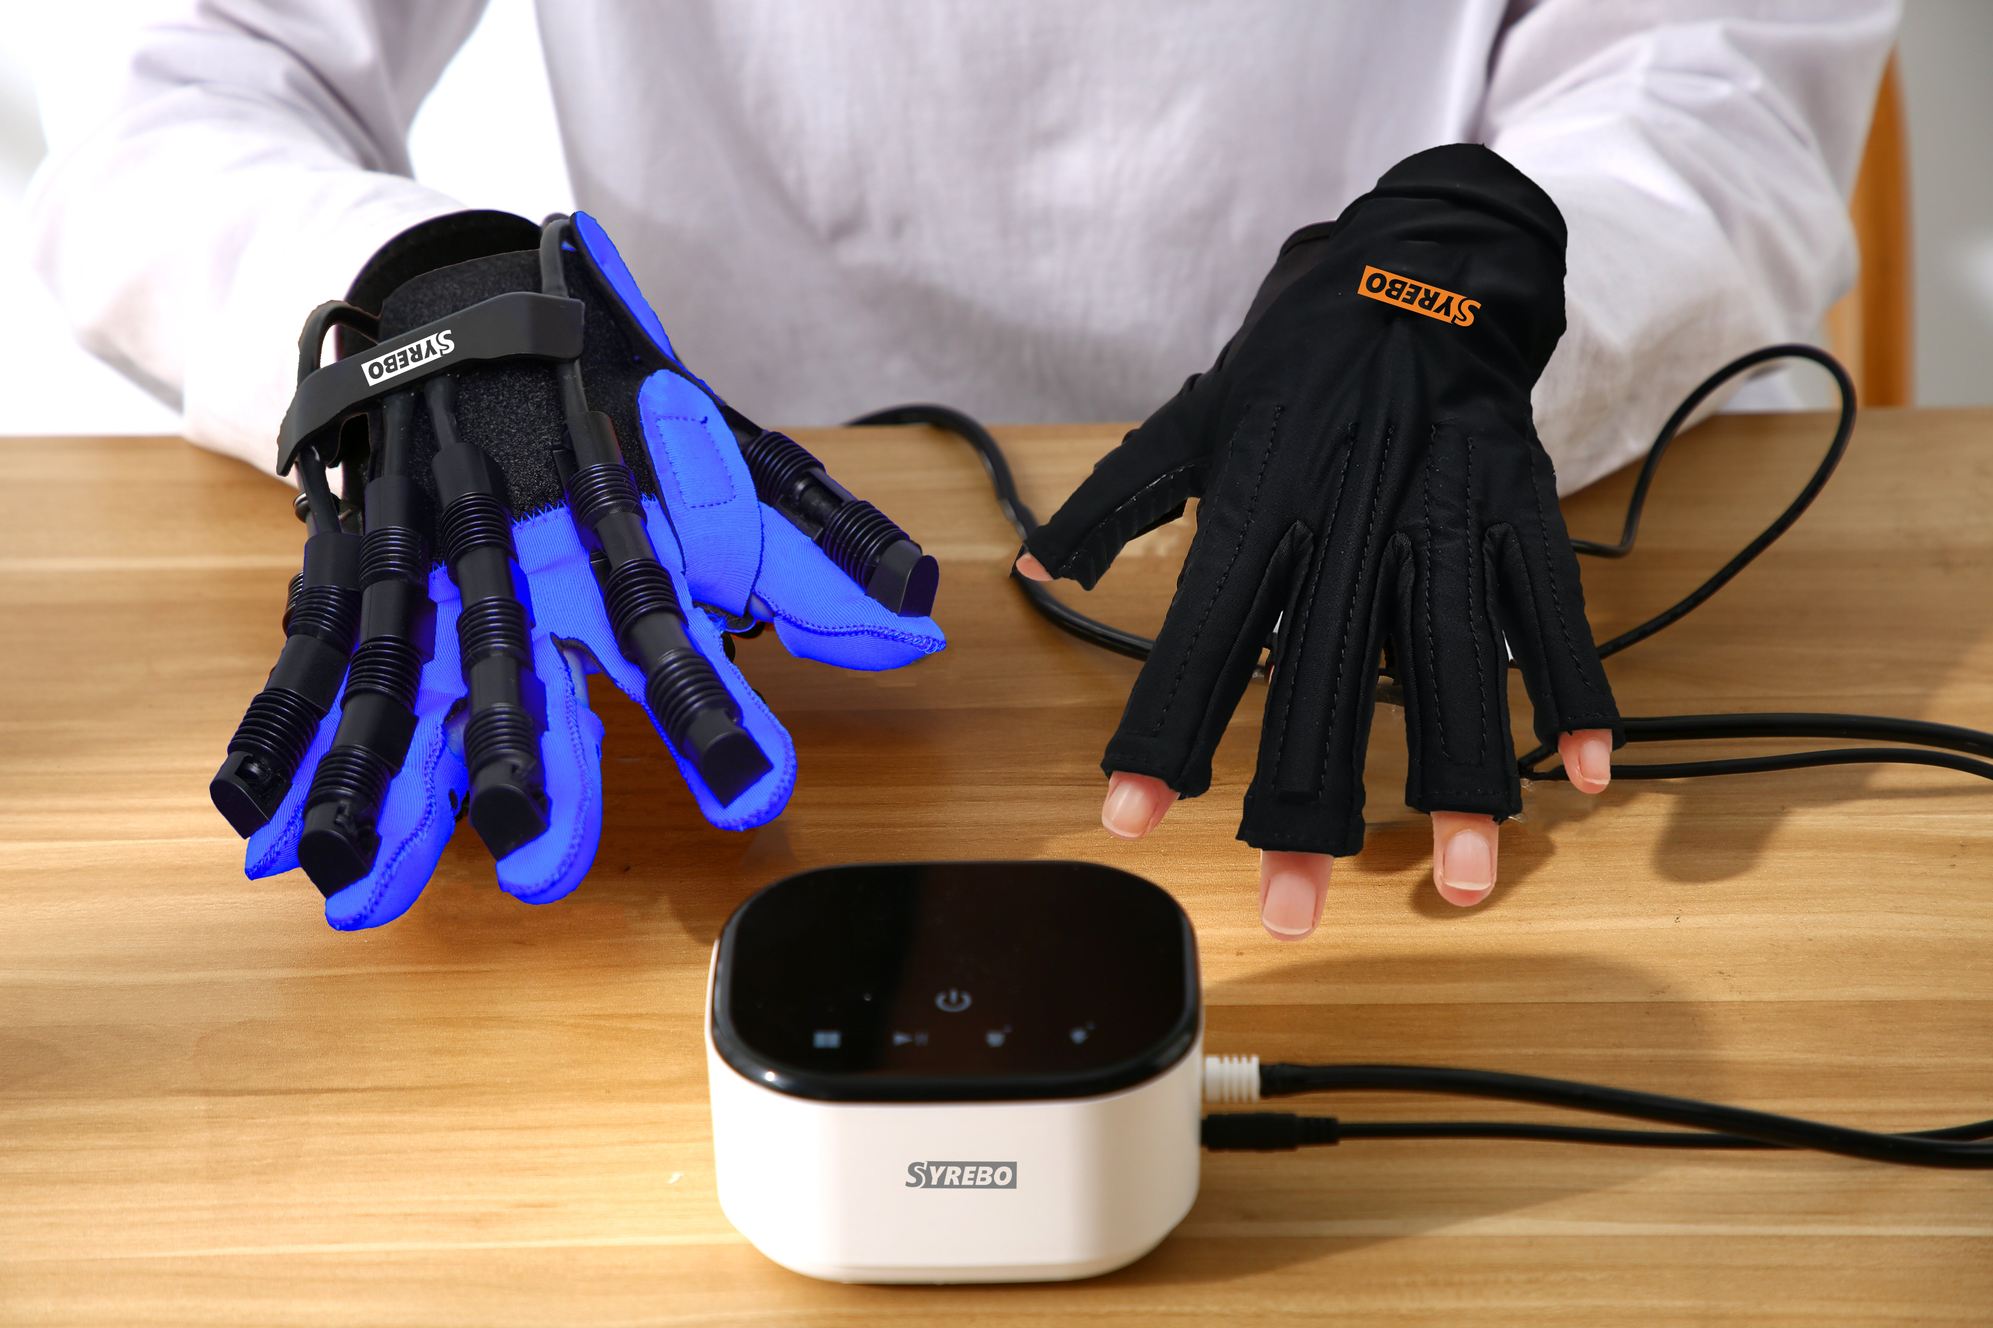
Jak dopasowuje się urządzenie do pacjenta?
Przed rozpoczęciem terapii ocenia się zakres ruchu, napięcie mięśniowe, stabilność stawów, wydolność oraz przeciwwskazania ortopedyczne.
Ustawienia robota muszą odpowiadać wzrostowi, masie ciała i możliwościom praktycznym pacjenta.
Biofeedback w rehabilitacji robotycznej przekłada dane z sesji na zrozumiałą informację zwrotną dla pacjenta i terapeuty.
Biofeedback i analiza postępów w rehabilitacji robotycznej
Biofeedback natychmiast informuje pacjenta, czy wykonuje zadanie zgodnie z celem terapii. Analiza postępów porównuje kolejne sesje, ujawniając rzeczywistą poprawę, stagnację albo przeciążenie.
Za pomocą tego terapeuta może modyfikować trudność ćwiczeń na podstawie danych, a nie wyłącznie obserwacji.
Informacja zwrotna może mieć formę wizualną, dźwiękową lub dotykową. Pacjent otrzymuje komunikat o osiągnięciu celu, potrzebie korekty albo utrzymaniu właściwego wzorca. Taki mechanizm zwiększa świadomość ruchową i sprzyja aktywnemu udziałowi w terapii po udarze lub urazie. Najbardziej miarodajna ocena wynika z analizy trendów, a nie z pojedynczego wyniku sesji. System powinien uwzględniać zmęczenie, ból, przerwy oraz poziom pomocy zapewnionej przez urządzenie. Najczęściej analizuje się:
- stopień realizacji celu terapeutycznego,
- powtarzalność wykonania zadania,
- poziom samodzielności i koniecznej pomocy.
| Rodzaj biofeedbacku | Korzyść kliniczna | Zastosowanie |
|---|---|---|
| Wizualny | szybka korekta wykonania | ćwiczenia celowane |
| Dźwiękowy | wzmacnianie prawidłowej reakcji | trening powtarzalny |
| Dotykowy | sygnalizowanie błędu lub celu | terapia z ograniczoną kontrolą wzroku |
| Raport sesyjny | ocena trendu poprawy | planowanie kolejnych etapów |
Raporty generowane przez robota ułatwiają zestawienie wyników z normą pacjenta, celem krótkoterminowym i wcześniejszymi treningami. Ważna jest także interpretacja kliniczna: poprawa wyniku nie zawsze oznacza odzyskanie funkcji, jeśli osiągnięto ją kosztem nadmiernego wysiłku lub kompensacji. Z tego powodu dane automatyczne należy łączyć z oceną praktyczną, wywiadem oraz obserwacją jakości wykonywania zadania. Robot rehabilitacyjny rejestruje dane opisujące położenie, dynamikę i obciążenie w czasie wykonywania ruchu. Podstawą pomiaru są enkodery w przegubach, które określają kąt zgięcia oraz zakres ruchu, a także czujniki siły i momentu obrotowego monitorujące nacisk pacjenta na ortezę lub uchwyt. W urządzeniach przeznaczonych do terapii po udarze i urazach stosuje się także jednostki inercyjne, rejestrujące przyspieszenie, prędkość kątową i zmianę orientacji kończyny.
Jakie parametry ruchu rejestruje robot rehabilitacyjny?
Najczęściej mierzony jest zakres ruchu w stawie, na przykład stopień wyprostu kolana albo odwiedzenia barku. System zapisuje także tor przemieszczania kończyny, czas rozpoczęcia i zakończenia fazy ruchu, prędkość, przyspieszenie oraz płynność trajektorii. Pozwala to odróżnić ruch kontrolowany od kompensacji, nagłego zatrzymania czy niezamierzonego drżenia.
Czujniki nacisku dostarczają informacji o sile czynnej pacjenta i oporze generowanym przez napęd. Często można określić, czy osoba po wypadku samodzielnie inicjuje zgięcie, czy robot wykonuje większość pracy.
Rejestrowany bywa także rozkład obciążenia między kończynami, szczególnie w urządzeniach do pionizacji i treningu lokomocji. W zaawansowanych konstrukcjach częstotliwość próbkowania sięga 500-1000 Hz, co umożliwia wychwycenie krótkich zmian napięcia i gwałtownych reakcji. Niektóre systemy synchronizują te dane z elektrodami EMG, pomiarem aktywności mięśni lub czujnikami nacisku pod stopami. Parametry ruchu rejestrowane przez robota rehabilitacyjnego zależą więc od liczby osi, rodzaju napędu i zastosowanych sensorów, a nie wyłącznie od modelu urządzenia.




 Zrozumieć swoje dolegliwości i schorzenia,
 Poznać skuteczne metody rehabilitacji i ćwiczeń,
 Wdrożyć zdrowe nawyki na co dzień,
 Wrócić do sprawności po urazach, operacjach i chorobach.